Buen día
En esta publicación voy a hablar de mis aportes en el proyecto de el brazo robótico para redes neuronales. Primero voy hacer remembranza del proyecto en el cual me toco trabajar.
El proyecto
La ìdea es utilizar una red neuronal para como función interfaz para poder controlar una red neuronal utilizando un sensor como entrada. Los dispositivos del proyecto son los siguientes:
1.- El brazo robótico es el siguiente (
Link) esta la compramos en Steren, este tiene cinco motores de directa, para utilizarlo desarmamos el dispositivo y controlamos utilizando un Arduino cada motor por separado para mapear cada uno con una salida de nuestra red neuronal.
[Imagen obtenida de:
http://www.steren.com.mx/_imgs/prod/grande/k-682.jpg]
2.- Sensor de movimiento del brazo (
link) este nos ayudara a medir los movimientos de un brazo real para poder pasarlos como entrada a la neurona que trata de hacer que el brazo imite el mismo movimiento de un brazo real.
[imagen obtenida de:
https://blogger.googleusercontent.com/img/b/R29vZ2xl/AVvXsEhl3PMf1bDWHkKt8Tnupif7EdCvaUsBeONZOA0indBV8K8lloWW-XgaKWUjMNGVh30bzAaiU7-UIftsFiSX9gf4HYzJ5R27-57G1ZApleHYeGeQGTWux5bKVIbCcc_h5IggcEtkBdLY9_-F/s1600/Advancer+Technologies+Muscle+Sensor+v2.jpg]
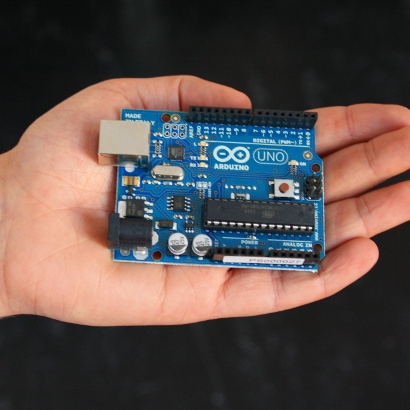
3.- Dos Arduinos para controlar cada motor de la neurona y también la idea es utilizarlo como interfaz de las señales recibidas del sensor y también para las señales mandadas al brazo robótico.
[Imagen obtenida de:
http://arduino.cc/en/uploads/Main/arduino_uno_test.jpg]
4.- Mouse como entrada que nos podría servir para pruebas principalmente o como dispositivo de entrada secundario si tenemos problemas con el sensor de movimiento.
Mis aportaciones en el proyecto
Durante estas semanas de trabajo yo me he centrado en la red neuronal en sí mis aportes han sido los siguientes:
1.- Un perceptrón que sabe realizar una operación lógica AND a partir de N cantidad de entradas.
[Imagen obtenida de
http://www.bcp.psych.ualberta.ca/~mike/Software/Images/GIFS/Perceptron.gif]
Este es el perceptrón corriendo en la terminal:
kalavera@kalavera-AOD270:~/Dropbox/neuralNetworks/perceptron$ python perceptron.py
Ronda: 10
[Entradas]-> (Salida, Error)
[0,0,0]-> (0, 0)
[0,0,1]-> (0, 0)
[0,1,0]-> (0, 0)
[0,1,1]-> (0, 0)
[1,0,0]-> (0, 0)
[1,0,1]-> (0, 0)
[1,1,0]-> (0, 0)
[1,1,1]-> (1, 0)
Porcentaje de error:  0.0
Ronda: 20
[Entradas]-> (Salida, Error)
[0,0,0]-> (0, 0)
[0,0,1]-> (0, 0)
[0,1,0]-> (0, 0)
[0,1,1]-> (0, 0)
[1,0,0]-> (0, 0)
[1,0,1]-> (0, 0)
[1,1,0]-> (0, 0)
[1,1,1]-> (1, 0)
Porcentaje de error:  0.0
Ronda: 30
[Entradas]-> (Salida, Error)
[0,0,0]-> (0, 0)
[0,0,1]-> (0, 0)
[0,1,0]-> (0, 0)
[0,1,1]-> (0, 0)
[1,0,0]-> (0, 0)
[1,0,1]-> (0, 0)
[1,1,0]-> (0, 0)
[1,1,1]-> (1, 0)
Porcentaje de error:  0.0
Ronda: 40
[Entradas]-> (Salida, Error)
[0,0,0]-> (0, 0)
[0,0,1]-> (0, 0)
[0,1,0]-> (0, 0)
[0,1,1]-> (0, 0)
[1,0,0]-> (0, 0)
[1,0,1]-> (0, 0)
[1,1,0]-> (0, 0)
[1,1,1]-> (1, 0)
Porcentaje de error:  0.0
Ronda: 50
[Entradas]-> (Salida, Error)
[0,0,0]-> (0, 0)
[0,0,1]-> (0, 0)
[0,1,0]-> (0, 0)
[0,1,1]-> (0, 0)
[1,0,0]-> (0, 0)
[1,0,1]-> (0, 0)
[1,1,0]-> (0, 0)
[1,1,1]-> (1, 0)
Porcentaje de error:  0.0

En la gráfica se puede ver como hasta el porcentaje de errores disminuye conforme avanzan el número de entrenamientos.
2.- Identificar cuales sería el formato de las entradas y salidas de la red neuronal para poder conectarla con las demás partes del proyecto.
Las salidas de la red neuronal serán cinco valores de -1 a 1 donde cada salida es un motor de el brazo a controlar, el signo representa la dirección hacia donde gira el motor y la magnitud es el porcentaje de la potencia que se le dara como entrada a cada motor para su movimiento en un momento dado.
La entrada de la red son valores de 0 a 1 donde en el mouse serìan cinco entradas con tres valores boolean(dos para mapear el desplazamiento en el eje "Z" y uno para controlar si la mano esta abierta o cerrada) y otros dos valores de cero a uno que representan la magnitud de movimiento en los ejes "X" y "Y".
3.- Una red neuronal con que utiliza un backpropagation que es capaz de entrenar una operación lógica XOR.
[Imagen obtenida de:
http://upload.wikimedia.org/wikipedia/en/7/7b/XOR_perceptron_net.png]
Esta capaz de recibir N cantidad de entradas, N cantidad de salidas y N cantidad de capaz ocultas con una cantidad indicada de neurona por cada.
Resultado de la red neuronal funcionando:
kalavera@kalavera-AOD270:~/Dropbox/neuralNetworks/backpropagation$ python backpropagation.py
Entrenamiento  200
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.474495271915521], 0.1125728815350921)
[0, 1]-> ([0.37505126707208475], 0.1952804593941034)
[1, 0]-> ([0.5823535611422921], 0.08721427394526257)
[1, 1]-> ([0.5220702129331823], 0.13627865361604918)
Error total: 0.532447443769
Entrenamiento  400
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.1322986224502954], 0.008751462751122902)
[0, 1]-> ([0.8394889161833453], 0.012881904013998573)
[1, 0]-> ([0.8793040698303914], 0.007283753779753512)
[1, 1]-> ([0.11724811917898809], 0.006873560725505097)
Error total: 0.0363892840677
Entrenamiento  600
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.05913700738077921], 0.0017485928209771675)
[0, 1]-> ([0.9307148291442338], 0.00240021745025636)
[1, 0]-> ([0.9415353481256814], 0.0017090577593926325)
[1, 1]-> ([0.05386406206351596], 0.0014506685909911497)
Error total: 0.00733992070545
Entrenamiento  800
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.04290168974228023], 0.0009202774913714363)
[0, 1]-> ([0.9499122257362397], 0.0012543925653487054)
[1, 0]-> ([0.9569983854337117], 0.0009245694276538073)
[1, 1]-> ([0.039291967229676726], 0.0007719293443889948)
Error total: 0.00388046980583
Entrenamiento  1000
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.035094804595055304], 0.0006158226547825574)
[0, 1]-> ([0.959063671610146], 0.0008378914910209811)
[1, 0]-> ([0.9646043401326987], 0.0006264263687208423)
[1, 1]-> ([0.03222230809688534], 0.0005191385695453013)
Error total: 0.00260358975226
Entrenamiento  1200
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.030329170362382255], 0.0004599292874352031)
[0, 1]-> ([0.964631056127485], 0.0006254810953285579)
[1, 0]-> ([0.9692976693002945], 0.00047131655519703987)
[1, 1]-> ([0.02788793831394172], 0.0003888685517011093)
Error total: 0.00194805307916
Entrenamiento  1400
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.027048462181108093], 0.00036580965318141735)
[0, 1]-> ([0.9684571007012248], 0.0004974772480863361)
[1, 0]-> ([0.972549861633694], 0.0003767550481646738)
[1, 1]-> ([0.02489620547440081], 0.00030991052351179245)
Error total: 0.00155153147387
Entrenamiento  1600
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.02461914725176058], 0.00030305120570193523)
[0, 1]-> ([0.9712874505768887], 0.0004122052471873045)
[1, 0]-> ([0.9749689348255783], 0.0003132771118830725)
[1, 1]-> ([0.02267685184578588], 0.0002571198048178612)
Error total: 0.00128674992658
Entrenamiento  1800
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.022729827787687135], 0.0002583225356289571)
[0, 1]-> ([0.9734873478545911], 0.000351460361891727)
[1, 0]-> ([0.976856568607479], 0.0002678092083101621)
[1, 1]-> ([0.02094851916507799], 0.00021942022760481996)
Error total: 0.0010978166042
Entrenamiento  2000
[Entradas]->([Salidas], Error de la entrada)
[0, 0]-> ([0.021207694303121406], 0.00022488314882732405)
[0, 1]-> ([0.9752590320475286], 0.000306057747612608)
[1, 0]-> ([0.9783812886752716], 0.00023368433967096928)
[1, 1]-> ([0.01955464950192206], 0.00019119215857151033)
Error total: 0.000956431642298

Gráfica del error de la red respecto al número de entrenamientos:
4.-
Un script que manda valores del mouse a la red neuronal
Ya que es facilmente conectable con el brazo robótico este script utilizando el trabajo hecho por Saul en arduino puede servir como un demo funcional para poder probar el entrenamiento de la red o como entrada para el proyecto en caso de tener problemas con el sensor.
Script funcionando:
Lanzar neurona
 Entrada: [1, 0, 0, 0.0, -0.00390625, -1.0]
 Salida de la neurona: [0.48522782273394494, 0.46528791920646234, 0.5080086717829049, 0.47842463725639695, 0.3257708187603702]
Lanzar neurona
 Entrada: [1, 0, 0, 1.0, -1.0]
 Salida de la neurona: [0.48278577383442495, 0.46450789670091625, 0.5040649848787113, 0.4757326538389182, 0.32530698069301456]
Lanzar neurona
 Entrada: [1, 0, 0, 0.00390625, -0.00390625, -1.0]
 Salida de la neurona: [0.4852507257970186, 0.46530789612111967, 0.5080626634104084, 0.47847761475644773, 0.3257815217253954]
Lanzar neurona
 Entrada: [1, 0, 0, 1.0, -1.0]
 Salida de la neurona: [0.48278577383442495, 0.46450789670091625, 0.5040649848787113, 0.4757326538389182, 0.32530698069301456]
Lanzar neurona
 Entrada: [1, 0, 0, 0.00390625, -0.00390625, -1.0]
 Salida de la neurona: [0.4852507257970186, 0.46530789612111967, 0.5080626634104084, 0.47847761475644773, 0.3257815217253954]
Lanzar neurona
 Entrada: [1, 0, 0, 1.0, -2.0]
 Salida de la neurona: [0.47490840060670253, 0.4586456080429631, 0.48683150501808015, 0.4597414567647642, 0.3221387170017972]
Lanzar neurona
 Entrada: [1, 0, 0, 0.00390625, -0.0078125, -1.0]
 Salida de la neurona: [0.4852180545680131, 0.465284781840049, 0.5079928777280113, 0.47841383024354855, 0.32576895427644487]
Lanzar neurona
 Entrada: [1, 0, 0, 1.0, -2.0]
 Salida de la neurona: [0.47490840060670253, 0.4586456080429631, 0.48683150501808015, 0.4597414567647642, 0.3221387170017972]
Lanzar neurona
 Entrada: [1, 0, 0, 0.00390625, -0.0078125, -1.0]
 Salida de la neurona: [0.4852180545680131, 0.465284781840049, 0.5079928777280113, 0.47841383024354855, 0.32576895427644487]
Lanzar neurona
 Entrada: [1, 0, 0, 2.0, -3.0]
 Salida de la neurona: [0.47268561743692933, 0.4578659896865551, 0.4831443981393224, 0.4571462140479316, 0.32168335354092753]
Lanzar neurona
 Entrada: [1, 0, 0, 0.0078125, -0.01171875, -1.0]
 Valor de la neurona: [0.48520828720331255, 0.46528164447127085, 0.5079770845865935, 0.47840302355804754, 0.3257670898189717]
Cada que se recibe señal del mouse el script procesa los datos y lanza la neurona dándole como entrada los datos procesados, en este ejemplo la red neuronal debería ser capaz de enviar sus salidas al brazo robótico.
En este ejemplo la red neuronal no ha sido entrenada así que los valores de salida no son correctos pero se puede observar los valores tomados del mouse y normalizados usados como entrada para la red neuronal que son cinco(tres booleans y dos de magnitud) y la salida de la red neuronal que son los cinco porcentajes de potencia para cada motor del brazo robótico.
Por ultimo aquí dejo la liga al repositorio del proyecto donde se muestran mis aportaciones al mismo:
https://github.com/SaulG/redesNeuronales/tree/red
Referencias:
http://www.steren.com.mx/catalogo/prod.asp?p=2091&desc=
https://docs.google.com/file/d/0B8Wy2qiwirwyWnBkM09JT29LaXM/edit




![http://cdn2-b.examiner.com/sites/default/files/styles/image_content_width/hash/e2/93/e293a53f702510273b7481b9ce4d9462.jpg]](http://cdn2-b.examiner.com/sites/default/files/styles/image_content_width/hash/e2/93/e293a53f702510273b7481b9ce4d9462.jpg%5D)
